Robots serpiente en el epicentro: cómo exploran grietas y escombros inaccesibles paso a paso
La carrera contra el colapso y el reto de los huecos inaccesibles
En una operación de búsqueda y rescate urbano, cada minuto modifica las condiciones del escenario. Tras un terremoto o un colapso estructural, las primeras horas concentran las mejores oportunidades para localizar supervivientes, pero también presentan riesgos extremos para los equipos USAR. Una losa puede desplazarse, una fuga de gas puede transformar una zona aparentemente estable en un peligro inmediato y una vibración mal calculada puede provocar un derrumbe secundario. Por eso, la prioridad no consiste únicamente en entrar rápido, sino en obtener una lectura clara del entorno antes de comprometer la seguridad de rescatistas y víctimas.
Las herramientas convencionales tienen límites físicos evidentes. Los perros de rescate poseen una capacidad olfativa difícil de sustituir, aunque no siempre pueden acceder a huecos estrechos, contaminados o estructuralmente inestables. Los vehículos terrestres con ruedas u orugas necesitan una superficie mínima de apoyo y pueden atascarse, desplazar fragmentos o transmitir vibraciones al conjunto del escombro. Los drones ofrecen una perspectiva aérea valiosa, pero pierden utilidad cuando la víctima se encuentra bajo capas de hormigón, en una cavidad sin línea de visión o dentro de una tubería colapsada.
En ese punto aparece la robótica bioinspirada. Un robot serpiente no intenta reproducir la fuerza de un vehículo pesado ni sustituir el olfato canino. Su ventaja consiste en distribuir la movilidad a lo largo de un cuerpo articulado, flexible y estrecho, capaz de avanzar por fisuras donde el acceso humano deja de ser seguro. Este análisis explica, paso a paso, la arquitectura electromecánica, la cinemática, los sensores y el protocolo operativo que convierten a estas plataformas en herramientas de reconocimiento no invasivo bajo los escombros. Una referencia científica complementaria, disponible como Checking your browser, ayuda a situar este desarrollo dentro de la investigación reciente.
Cinemática hiperredundante y la física del avance entre ruinas
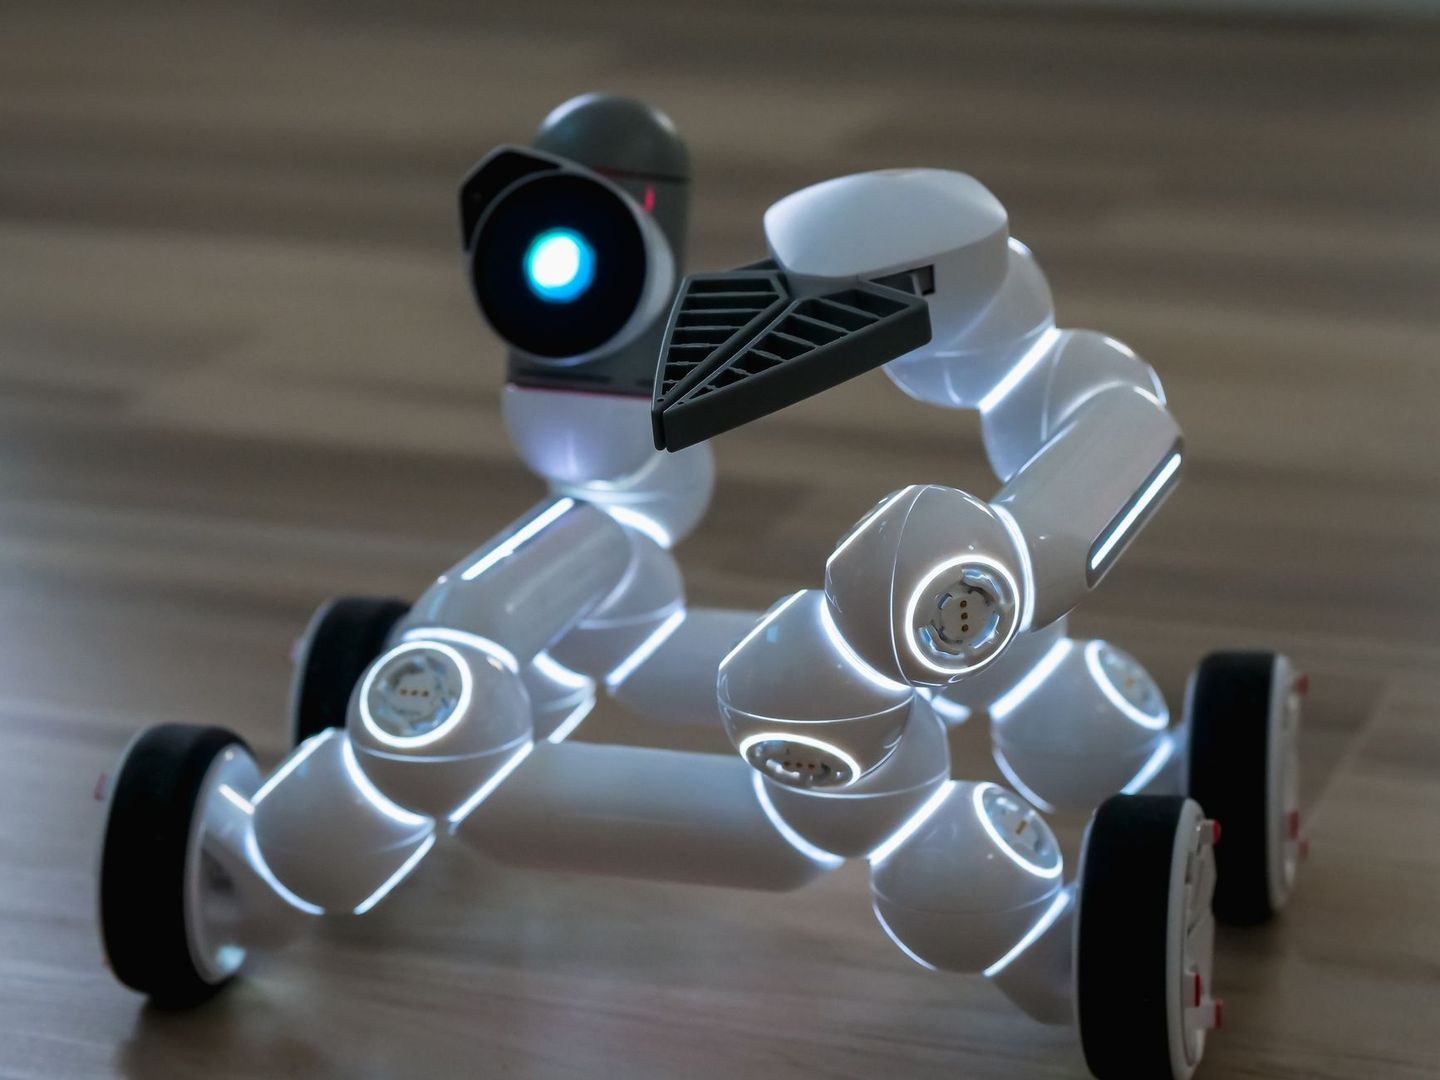
Un manipulador convencional suele tener pocos grados de libertad diseñados para alcanzar una posición concreta. En cambio, una plataforma serpentina es hiperredundante: incorpora muchos segmentos y articulaciones, de manera que puede adoptar numerosas configuraciones para rodear obstáculos, seguir una grieta o repartir el contacto con el terreno. El cuerpo no depende de una única trayectoria rígida. Si una sección encuentra una obstrucción, las articulaciones restantes pueden modificar la forma global y buscar otro punto de paso.
La arquitectura habitual se construye mediante módulos estancos conectados en serie. Cada módulo puede integrar un servomotor sin escobillas, una transmisión, sensores angulares y electrónica de control. Los sensores permiten conocer la posición relativa de cada articulación, mientras que el controlador coordina el movimiento para evitar que el cuerpo se pliegue de forma inestable. En un prototipo de Carnegie Mellon utilizado en México en 2017, el robot tenía aproximadamente cinco centímetros de diámetro, 16 módulos y 16 grados de libertad, además de cámara e iluminación frontal. La experiencia demostró tanto la utilidad del concepto como la necesidad de mejorar autonomía, sensores y robustez.
El avance puede lograrse mediante distintos patrones de locomoción. En el gait de concertina, el robot ancla varias zonas del cuerpo, comprime segmentos y extiende el extremo delantero, como si avanzara alternando agarres. La ondulación lateral, por su parte, genera una curva progresiva que transmite empuje cuando el cuerpo encuentra puntos de contacto en paredes, tubos o fragmentos de escombro. En una estructura colapsada, estos movimientos deben adaptarse continuamente a la fricción, la pendiente, la humedad y la posibilidad de que el material ceda.
- Distribución del empuje: muchos puntos de contacto reducen la dependencia de una sola rueda o pata.
- Anclaje puntual: los arcos corporales permiten presionar contra superficies relativamente firmes sin empujar todo el conjunto de escombros.
- Tolerancia a fallos: una arquitectura modular puede mantener cierta movilidad aunque un segmento quede limitado, siempre que el diseño contemple estrategias de degradación segura.
- Control de perturbación: la velocidad y la amplitud de la ondulación deben reducirse cuando el entorno es friable o existe riesgo de desplazamiento.
La coordinación de tantos actuadores exige modelos cinemáticos y control en tiempo real. El operador puede indicar una dirección general, mientras el sistema calcula cómo distribuir los ángulos articulares y mantener la orientación del cabezal. Para profundizar en los principios biomecánicos y cinemáticos de plataformas robóticas avanzadas, resulta útil consultar esta revisión especializada sobre cinemática y control de robots serpiente. En despliegue real, sin embargo, la sofisticación algorítmica debe estar acompañada de fiabilidad en terreno, sellado contra polvo y agua, recuperación sencilla y diagnóstico visible para el equipo de mando.
Anatomía operativa frente a drones y vehículos de orugas
La elección de una plataforma debe responder a la geometría y al riesgo de la misión, no a la novedad tecnológica. Un dron puede inspeccionar rápidamente una fachada, localizar rutas de acceso y transmitir imágenes sobre un área amplia, pero sus hélices generan turbulencias que levantan polvo y pueden alterar materiales ligeros. Un UGV de orugas ofrece mayor capacidad de carga, autonomía energética y posibilidad de transportar herramientas, aunque necesita una superficie de paso más amplia y puede transmitir vibraciones al terreno. El robot serpiente sacrifica carga y velocidad para ganar acceso, flexibilidad y una perturbación mecánica reducida.
| Criterio operativo | Robot serpiente | Drone táctico | UGV de orugas |
|---|---|---|---|
| Acceso a fisuras estrechas | Muy alto, según diámetro y geometría | Bajo sin espacio aéreo suficiente | Limitado por anchura y altura |
| Perturbación del entorno | Baja si se controla la fuerza de contacto | Puede generar turbulencia y polvo | Puede producir vibraciones y desplazamientos |
| Capacidad de carga | Reducida | Reducida o media | Media o alta |
| Visión sobre el área | Local y próxima | Amplia desde el aire | Local, con mayor estabilidad |
| Comunicación | Frecuentemente mediante cable | Radio, vulnerable a obstáculos | Radio o cable según plataforma |
| Aplicación principal | Inspección de huecos y conductos | Reconocimiento y cartografía exterior | Transporte, inspección y apoyo pesado |
La referencia a aperturas inferiores a diez centímetros debe manejarse con rigor. No existe una cifra universal: el límite depende del diámetro del robot, la forma de la entrada, la longitud del cuerpo, la presencia de bordes cortantes y la necesidad de mantener el cable sin atrapamientos. Una plataforma estrecha puede entrar donde un vehículo no cabe, pero no necesariamente podrá girar, transportar sensores pesados o superar una discontinuidad vertical. La capacidad operativa real se determina durante las pruebas sobre escombros representativos, no en una demostración aislada.
Integración sensorial para la detección vital en oscuridad total
El cabezal activo concentra la mayor parte de la información que necesita el puesto de mando. Las microcámaras de baja luminosidad proporcionan vídeo cercano, mientras que una iluminación LED regulable permite trabajar en oscuridad sin saturar la imagen ni deslumbrar al superviviente. La orientación de la cámara es crítica: cuando el cuerpo serpentea, el horizonte puede rotar constantemente. En los ensayos iniciales de Carnegie Mellon fue necesario desarrollar software para mantener el vídeo correctamente orientado, una mejora pequeña en apariencia, pero decisiva para que el operador interprete una cavidad bajo presión.
La imagen visible debe complementarse con otros canales. Un microbolómetro térmico o un sensor infrarrojo de onda larga puede detectar gradientes de calor, aunque el hormigón, el polvo, el agua y la distancia modifican la lectura. Una firma térmica no confirma por sí sola la presencia de una persona, porque también puede proceder de maquinaria, cables o superficies expuestas al sol. El sensor debe utilizarse junto con geometría, audio, calidad del aire y observación humana entrenada.
El sonido puede ser determinante cuando la víctima no está a la vista. Una matriz de micrófonos omnidireccionales registra voces, golpes o movimientos leves, y los algoritmos de filtrado ayudan a separar esas señales del ruido de motores, viento, vibraciones y operaciones de desescombro. La plataforma puede incorporar altavoz y sistema de comunicación bidireccional para que el puesto de mando formule preguntas, indique que la ayuda está en camino y reduzca la ansiedad del superviviente. En modelos desplegados anteriormente, los propios investigadores señalaron la conveniencia de añadir micrófonos, altavoces, sensores de gases y otros instrumentos.
- Vídeo visible: identifica huecos, obstáculos, lesiones aparentes y rutas de avance.
- LWIR: busca diferencias térmicas, siempre interpretadas dentro del contexto estructural.
- Audio: detecta golpes, respiración o respuestas vocales con filtrado adaptativo.
- Calidad del aire: puede alertar sobre gases peligrosos antes de ampliar la incursión.
- Telemetría: informa de temperatura, carga, ángulos articulares, tensión del cable y estado de comunicación.
Las pruebas reales muestran una diferencia importante entre encontrar una persona y confirmar que un sector está vacío. Durante el despliegue posterior al terremoto de México de 2017, el robot transmitió vídeo y ayudó a revisar zonas peligrosas, pero no localizó supervivientes. En 2026, investigadores de Carnegie Mellon también participaron en búsquedas tras terremotos en Venezuela; no se hallaron víctimas, aunque la confirmación de áreas sin ocupantes apoyó la planificación de los equipos y proporcionó información a las familias. La utilidad táctica incluye, por tanto, reducir incertidumbre y evitar entradas humanas innecesarias.
Protocolo de incursión táctica en el teatro de operaciones
El robot serpiente no debe desplegarse como un dispositivo aislado. Su valor aumenta cuando se integra en el sistema de mando, con un operador responsable, un técnico de mantenimiento, un enlace estructural y un procedimiento claro de comunicación. La misión debe comenzar con evaluación de riesgos, definición de objetivos y selección del punto de entrada. El equipo debe saber si busca una señal vital, inspecciona una cavidad, comprueba una ruta o documenta condiciones antes de una extracción.
- Reconocimiento perimetral: equipos caninos, cámaras externas y sensores acústicos identifican indicios de presencia, fisuras y zonas con acceso potencial. El perro conserva una ventaja esencial, porque puede detectar el olor de una víctima aunque no exista línea de visión. La colaboración entre ambos sistemas está documentada en pruebas en estructuras derrumbadas, como muestra también Perro rescatista se alía con serpiente robot – BBC News Mundo y detalla el estudio sobre cooperación marsupial canino-robótica presentado en IEEE SSRR.
- Despliegue inicial: el robot puede ser transportado por personal especializado o liberado cerca del punto de interés. En los ensayos de Carnegie Mellon, perros equipados con arnés podían llevar la plataforma y soltarla al detectar una zona relevante, reduciendo el tiempo entre la alerta y la inspección.
- Inserción tethered: el cable umbilical proporciona energía continua y un enlace de baja latencia. También permite recuperar el sistema, aunque debe gestionarse para evitar enganches, cortes y transmisión accidental de fuerza a la estructura. El operador controla la velocidad, supervisa la tensión y detiene el avance ante cualquier cambio anómalo.
- Cartografía y decisión: el vídeo, la orientación, la posición estimada y los datos sensoriales se integran en una representación tridimensional. Esa información ayuda a definir un desescombro quirúrgico, señalar una cavidad segura o descartar un sector antes de enviar personal.
El binomio canino-robótico ilustra una regla general de la respuesta tecnológica: no se trata de reemplazar capacidades, sino de encadenarlas. El perro localiza indicios olfativos, el robot confirma visualmente la geometría y el equipo estructural decide cómo intervenir. La aeronave no tripulada puede aportar una vista superior, mientras el UGV transporta material o ilumina una zona. La coordinación requiere formatos de datos compatibles, protocolos de radio y una autoridad de mando que evite duplicar búsquedas.
En Venezuela, la experiencia de 2026 puso de manifiesto que los desafíos no se limitan a la locomoción. Transporte internacional, repuestos, idiomas, comunicaciones, logística y adaptación a condiciones no previstas pueden decidir el resultado. Cada brigada que adopte estas herramientas debe entrenar con pilas de escombros reales o representativas, probar pérdida de enlace, practicar la recuperación del cable y definir criterios de abortar la misión. La tecnología solo mejora la seguridad cuando forma parte de un procedimiento repetible.
El horizonte de la búsqueda técnica y la robótica de intervención
Los despliegues en México y Venezuela dejan una lección sobria: un robot puede no encontrar supervivientes y aun así aportar valor operativo, siempre que entregue información fiable, reduzca la exposición humana y ayude a priorizar recursos. Las pruebas de campo también revelan fallos que el laboratorio no muestra, desde la fragilidad de un módulo hasta el peso excesivo de los sensores instalados en la punta. Esa retroalimentación es esencial para convertir un prototipo prometedor en una herramienta disponible durante una emergencia real.
La siguiente generación combinará cuerpos modulares rígidos con materiales blandos y robots de crecimiento continuo, conocidos como vine robots. Estos sistemas avanzan mediante eversión desde la punta, lo que les permite atravesar aperturas pequeñas y rodear esquinas con una perturbación limitada. Todavía afrontan problemas de durabilidad, control, sensores y volumen del equipo base, pero ofrecen una dirección complementaria a la cinemática serpentina. En paralelo, la inteligencia artificial puede asistir el mapeo autónomo, detectar patrones térmicos o acústicos y mantener un SLAM local cuando el enlace de comunicaciones se interrumpe.
La autonomía no debe interpretarse como permiso para retirar al humano del circuito de decisión. En rescate, el sistema debe saber cuándo detenerse, informar de su incertidumbre y conservar un modo de control manual. La prioridad es una plataforma resistente, reparable, interoperable y fácil de operar bajo estrés. Estandarizar estas capacidades en brigadas de respuesta inmediata permitiría que, cuando el acceso humano deja de ser seguro, la primera entrada la realice una herramienta diseñada para observar sin destruir. Esa preparación no sustituye la experiencia de los rescatistas, pero puede ampliar su alcance durante las horas en que cada decisión cuenta.