Microbots magnéticos y biodegradables: cómo limpian microplásticos en aguas costeras paso a paso
La amenaza invisible en el litoral y el salto a la biorrobótica
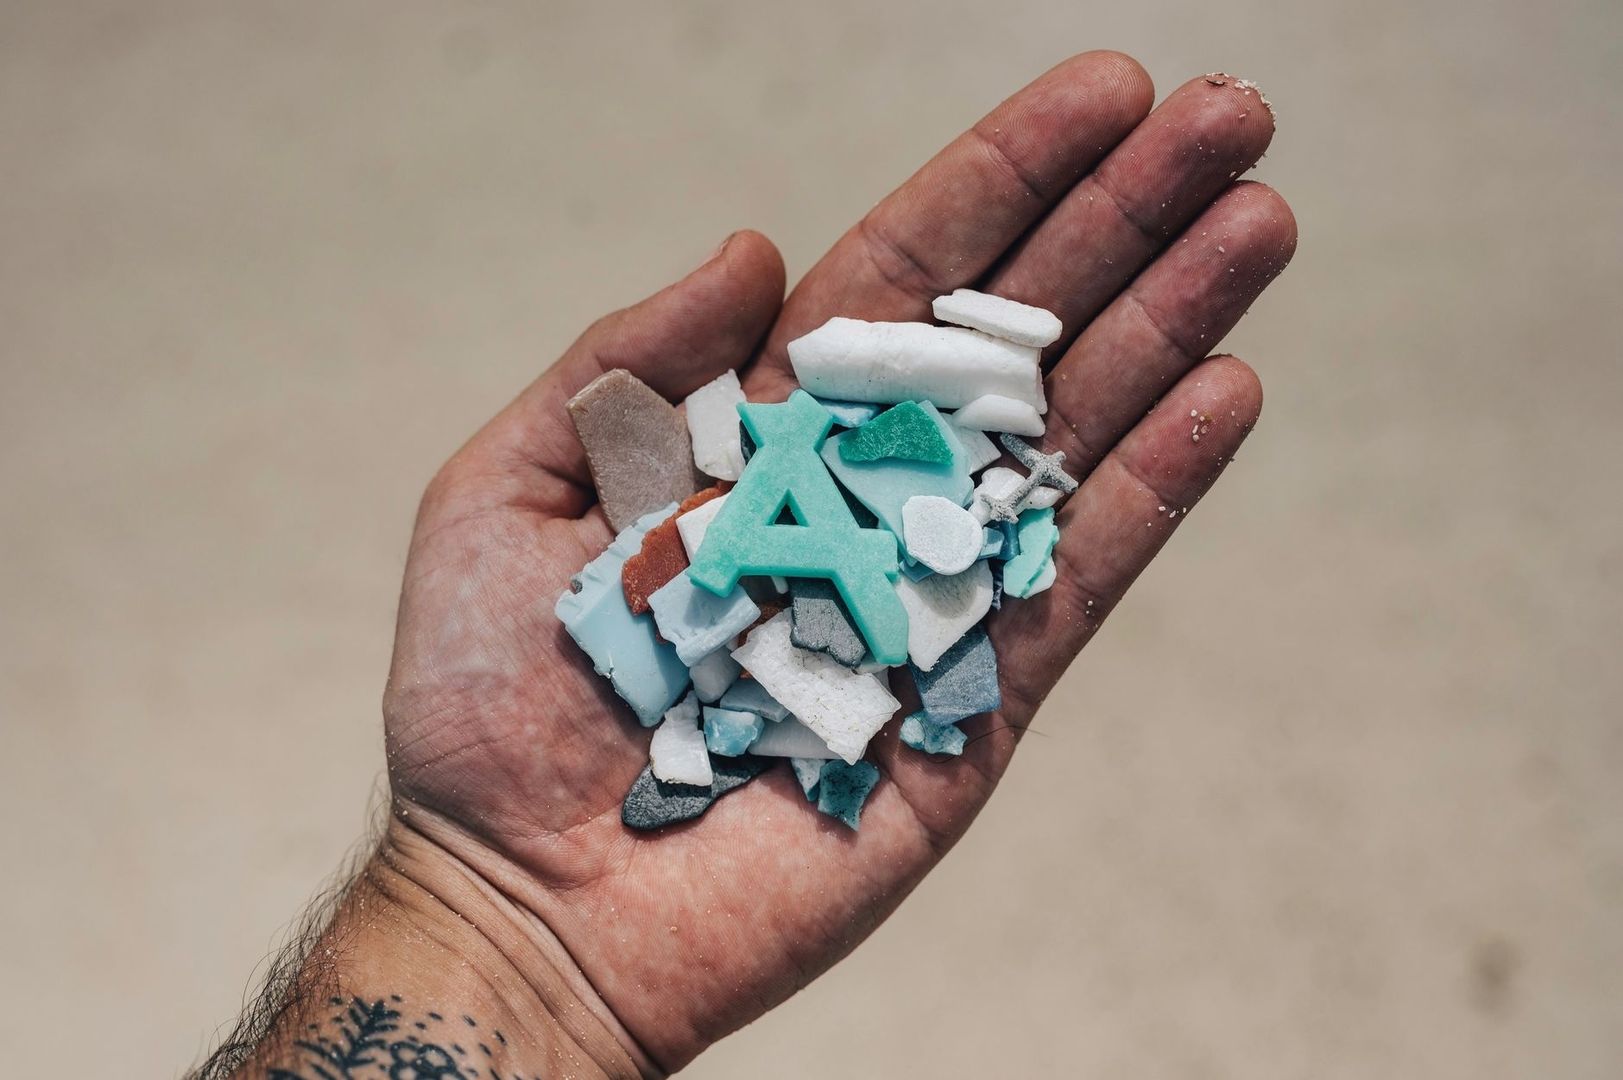
En estuarios, marismas y reservas marinas, el problema no se limita a las botellas o redes que pueden verse desde una embarcación. Los plásticos de mayor tamaño se fragmentan con la radiación ultravioleta, la abrasión y la acción del oleaje hasta generar partículas de menos de cinco milímetros, además de fracciones todavía menores. Estas partículas pueden permanecer en suspensión, concentrarse en frentes de marea o depositarse en sedimentos donde el filtrado convencional resulta difícil de aplicar sin movilizar el fondo.
Las redes de recogida son útiles para residuos flotantes de mayor tamaño, pero pierden eficacia frente a partículas microscópicas y pueden capturar organismos, huevos o material vegetal. El trabajo de buceadores también tiene límites claros: es costoso, depende de la visibilidad, expone al personal a corrientes y contaminación, y no ofrece una solución práctica para rastrear grandes volúmenes de agua. Cuando el acceso humano deja de ser seguro o preciso, la intervención debe apoyarse en sensores, vehículos autónomos y sistemas capaces de actuar en escalas que una persona no puede cubrir.
Los enjambres de microbots magnéticos aparecen como una posible herramienta de intervención activa. En lugar de filtrar toda la columna de agua mediante una instalación fija, estas unidades podrían desplazarse hacia zonas de acumulación, adherirse a los polímeros y concentrarlos mediante campos magnéticos externos. El reto decisivo no consiste únicamente en capturar microplásticos, sino en evitar que la propia tecnología añada partículas persistentes, metales lixiviables o recubrimientos ecotóxicos. Por eso, cualquier propuesta operativa debe combinar precisión mecánica, recuperación verificable y degradación controlada de las unidades que no puedan retirarse.
Anatomía y física del arrastre magnético en fluidos marinos
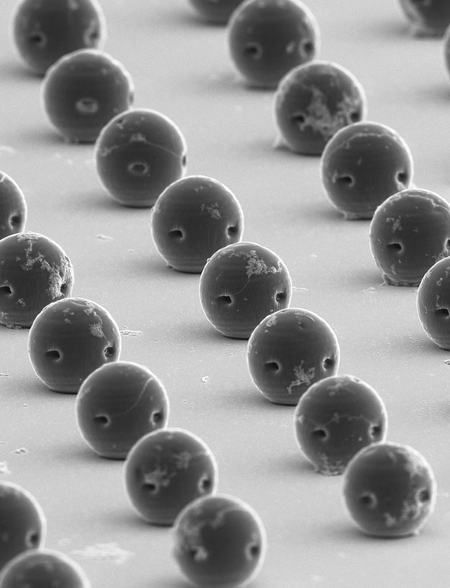
Un microbot de este tipo puede diseñarse alrededor de un núcleo ferromagnético, por ejemplo basado en óxidos de hierro, y una superficie funcional capaz de interactuar con los polímeros. La geometría puede ser esférica, helicoidal o laminar, según el equilibrio buscado entre movilidad, área de contacto y resistencia al flujo. Los materiales bidimensionales de la familia de los MXenos se investigan por sus propiedades eléctricas, químicas y superficiales, aunque su uso directo en una costa protegida exigiría demostrar que no se desprenden ni generan residuos persistentes.
La lógica física combina magnetismo e interacciones superficiales. Un campo magnético uniforme puede orientar el núcleo, mientras que un gradiente genera una fuerza de traslación hacia la región de mayor intensidad. La superficie funcional, por su parte, puede favorecer la adhesión mediante interacciones hidrofóbicas, fuerzas electrostáticas y fuerzas de van der Waals. Una investigación sobre fases iónicas soportadas en partículas magnéticas, conocida como captura magnética de microplásticos, informó de la retirada cuantitativa de microesferas de poliestireno de uno y diez micrómetros bajo condiciones experimentales. Ese resultado es relevante como prueba de mecanismo, no como validación automática para aguas costeras abiertas.
- Núcleo magnético: permite orientar, desplazar y recuperar la unidad desde una plataforma externa.
- Capa de captura: aumenta la afinidad por determinados polímeros sin depender de una bomba de succión.
- Control de campo: define trayectorias, velocidad de barrido y concentración final.
- Supervisión hidrodinámica: compensa salinidad, turbulencia, oleaje y cambios de marea.
En el mar, la física de laboratorio se vuelve más compleja. La salinidad modifica la conductividad y puede comprimir las capas eléctricas que rodean a las partículas, alterando la adhesión electrostática. La materia orgánica natural puede cubrir el plástico y reducir la superficie disponible para el contacto. Además, una corriente litoral puede dispersar el enjambre antes de que complete el patrón de barrido. Por esa razón, la navegación magnética debe trabajar con datos de corriente y modelos de deriva, y no limitarse a enviar una señal desde un único inductor.
Composición bioabsorbible para evitar la contaminación secundaria
La bioabsorbibilidad debe evaluarse como una propiedad de todo el sistema, no solamente de la carcasa. Quitosano, alginato y algunos poliésteres biogénicos pueden formar matrices, recubrimientos o estructuras temporales, pero su comportamiento depende de la masa molecular, la reticulación, la temperatura, el pH y la presencia de microorganismos. Una formulación que se degrada de manera segura en condiciones controladas puede persistir durante más tiempo en agua fría, salina o pobre en actividad enzimática.
La degradación puede producirse por hidrólisis, oxidación, acción bacteriana o enzimas ambientales. Una revisión sobre microrrobots biodegradables identifica mecanismos sensibles al pH y a la actividad enzimática, además de procesos de oxidación, hidrólisis y fotodegradación. En un entorno costero, el objetivo no debería ser una desaparición rápida e incontrolada, sino una cinética predecible, con subproductos caracterizados y una ventana operativa suficiente para recuperar la mayor parte de las unidades. Los productos finales deben demostrar baja toxicidad para organismos bentónicos, larvas, moluscos y comunidades microbianas.
| Criterio | Microrobot sintético convencional | Formulación bioabsorbible |
|---|---|---|
| Recuperación | Puede ofrecer alta estabilidad, pero exige retirar todas las unidades | Reduce el riesgo de persistencia si quedan unidades rezagadas |
| Durabilidad | Generalmente elevada y fácil de modelar | Depende de salinidad, temperatura, enzimas y reticulación |
| Riesgo principal | Lixiviación, fragmentación o acumulación del material | Subproductos no previstos o degradación demasiado rápida |
| Validación necesaria | Ecotoxicidad y recuperación magnética | Ecotoxicidad, cinética de degradación y balance de masa |
El núcleo ferromagnético merece una atención especial. Que el recubrimiento sea biodegradable no significa que el conjunto sea ambientalmente inocuo. El diseño debe limitar metales críticos, evitar desprendimientos y permitir una recuperación magnética eficaz. También conviene establecer un umbral de abandono: si la corriente arrastra una unidad fuera de la zona de operación, el sistema debe registrar su posición, intentar recuperarla y activar un protocolo de seguimiento. La biodegradación es una barrera de seguridad, no una licencia para desplegar dispositivos sin trazabilidad.
Protocolo paso a paso del despliegue operativo en costas protegidas
Un despliegue real debe tratarse como una operación de remediación ambiental con control de riesgos. Antes de liberar cualquier unidad, el equipo gestor debe definir la zona de exclusión, la época de menor sensibilidad biológica, los límites de turbidez aceptables y el destino del concentrado contaminante. También debe documentar una línea base para diferenciar la contaminación existente de cualquier cambio causado por la intervención.
- Mapeo y caracterización: drones, boyas, sondas y vehículos autónomos recopilan datos sobre turbidez, salinidad, temperatura, velocidad de corriente y distribución probable de partículas. Las muestras físicas sirven para identificar tipos de polímero y tamaños dominantes.
- Siembra controlada: los microbots se liberan en cantidades pequeñas y trazables, preferentemente dentro de una zona de contención hidrodinámica. Cada lote debe tener una firma magnética, un tiempo operativo estimado y un registro de composición.
- Barrido guiado: inductores costeros o plataformas remolcadas generan gradientes variables y conducen el enjambre en patrones sinusoidales o en líneas superpuestas. La trayectoria se ajusta a las corrientes para evitar que el grupo se disperse.
- Concentración y recuperación: los microbots cargados se desplazan hacia trampas electromagnéticas o colectores de baja turbulencia. El concentrado se separa, pesa y analiza antes de enviarlo a gestión autorizada.
- Verificación y seguimiento: se repiten las mediciones de turbidez y microplásticos, se inspecciona la presencia de unidades rezagadas y se monitoriza la degradación de los dispositivos no recuperados.
La coordinación logística puede inspirarse, con las debidas diferencias de escala, en proyectos de robótica marina como Cleaning up our oceans with smart robots. SeaClear demostró la utilidad de combinar robots de exploración y recogida para distinguir residuos de fauna y flora, mientras que SeaClear2.0 amplía el enfoque con drones, vehículos submarinos, embarcaciones autónomas y sensores especializados. Estas experiencias no prueban todavía que un enjambre biodegradable de microbots sea seguro, pero sí muestran que la cobertura, la identificación y la coordinación deben diseñarse como un solo sistema.
La aceptación ambiental requiere indicadores antes, durante y después de la operación. Entre ellos figuran la concentración de partículas por volumen, la composición polimérica, la mortalidad o alteración de organismos indicadores, la variación de oxígeno disuelto y el balance entre unidades liberadas y recuperadas. Una intervención debe detenerse si aumenta la turbidez, se observa interacción con fauna sensible o la recuperación magnética cae por debajo del umbral establecido.
Integración táctica con drones y vehículos autónomos de superficie
Una plataforma nodriza puede transportar generadores de campos electromagnéticos variables, baterías, equipos de muestreo y sistemas de comunicación. Su función no es únicamente emitir magnetismo, sino mantener una lectura clara del entorno: posición del enjambre, velocidad del agua, presencia de embarcaciones, zonas de baño y proximidad de hábitats vulnerables. En aguas someras, un vehículo de superficie puede desplazar el campo con más precisión que una instalación fija, pero debe mantener una distancia segura respecto a aves, mamíferos marinos y artes de pesca.
Los drones aéreos aportan una visión amplia para detectar frentes de acumulación, espuma, películas superficiales y cambios en el color del agua. Las cámaras multiespectrales no identifican por sí solas todos los microplásticos, especialmente cuando están sumergidos, pero ayudan a localizar patrones que después deben confirmarse con muestreo. Los robots submarinos incorporan cámaras, sonar y sensores electromagnéticos para trabajar con baja visibilidad, una condición habitual en estuarios y puertos.
- Navegación descentralizada: cada unidad mantiene separación, evita colisiones y comparte información local.
- Control humano supervisado: el operador conserva autoridad para pausar, recuperar o abortar la misión.
- Geocercas ambientales: impiden entrar en áreas de cría, praderas marinas o rutas de navegación.
- Modo seguro: ante pérdida de comunicación, el enjambre reduce actividad y se dirige a un punto de recuperación.
La dinámica de mareas exige planificar ventanas operativas cortas y repetibles. Un algoritmo eficaz debe considerar no solo la posición actual, sino la deriva prevista durante el tiempo de captura y recuperación. La presencia de fauna también introduce una condición de seguridad: la respuesta magnética y la superficie adhesiva deben evaluarse para confirmar que no aumentan el riesgo de contacto accidental. La autonomía mejora la cobertura, pero la decisión de intervenir debe seguir siendo humana, documentada y compatible con la normativa del espacio protegido.
Hacia un estándar biorrobótico en la remediación de ecosistemas costeros
El paso de la probeta a una bahía real requiere ensayos escalonados, permisos ambientales, evaluación ecotoxicológica y protocolos de recuperación independientes. Primero deben validarse la captura, el control magnético y la degradación en agua salina artificial; después, los sistemas pueden probarse en canales o tanques con sedimentos y comunidades microbianas; solo entonces tendría sentido un piloto limitado en un estuario o puerto deportivo. La capacidad operativa real se medirá por el balance completo entre microplástico retirado, energía consumida, unidades recuperadas y riesgo ecológico añadido.
La tecnología podría resultar útil en desembocaduras fluviales, marismas, puertos deportivos y zonas de acumulación donde la filtración masiva no es viable. Sin embargo, no sustituye la reducción en origen, la mejora de la gestión de residuos ni la prevención de vertidos. Los microbots magnéticos y biodegradables deben entenderse como una defensa crítica frente al daño acumulado, siempre bajo supervisión ambiental, trazabilidad y criterios de parada. El estándar futuro no será liberar más robots, sino demostrar que cada misión limpia más de lo que altera y que, cuando el acceso humano deja de ser seguro, la robótica ofrece una intervención precisa, verificable y responsable.