Exoesqueletos biomecánicos: cómo la robótica vestible reeduca la marcha tras una lesión medular
La robótica vestible frente a la lesión medular
Una lesión medular traumática altera la transmisión de señales entre el encéfalo y los segmentos corporales situados por debajo de la lesión. Cuando el daño afecta a las vías motoras y sensitivas de los miembros inferiores, la persona puede perder fuerza, control postural, sensibilidad profunda y capacidad para coordinar el apoyo del pie. El patrón de marcha resultante no depende únicamente de cuánto músculo se conserve. También intervienen la espasticidad, el equilibrio, la movilidad articular, la fatiga, el dolor y la capacidad de interpretar las señales procedentes de la planta del pie y de las articulaciones.
Durante décadas, la recuperación se apoyó sobre todo en movilizaciones manuales, fortalecimiento, entrenamiento en paralelas, suspensión parcial del peso y práctica repetida con asistencia de terapeutas. Los exoesqueletos introducen una evolución electromecánica: motores, sensores y algoritmos pueden reproducir una secuencia de pasos con una simetría y una dosificación difíciles de mantener durante largos periodos de trabajo manual. Su objetivo clínico no es prometer una curación automática, sino crear un entorno de práctica intensiva en el que el sistema nervioso reciba señales motoras y sensoriales coherentes. La repetición debe ser activa, progresiva y supervisada para favorecer la neuroplasticidad sin convertir el dispositivo en una prótesis que haga todo el trabajo.
Arquitectura técnica del exoesqueleto y su interfaz neuromuscular
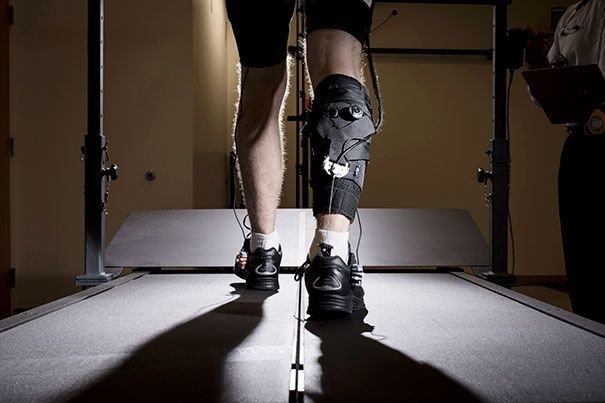
Un exoesqueleto de rehabilitación combina una estructura alineada con las articulaciones anatómicas, motores eléctricos, una unidad de control, baterías y una red de sensores. Los actuadores brushless, o motores sin escobillas, suelen accionar las articulaciones de la cadera y la rodilla mediante reductores capaces de generar un par elevado con un control preciso. Las unidades de medición inercial, conocidas como IMU, registran aceleraciones y velocidades angulares del tronco y de los segmentos corporales. A ello se suman sensores de posición articular y, en algunos sistemas, células de carga o plantillas instrumentadas que detectan la presión y la transferencia de peso bajo cada pie.
La información de estos sensores permite estimar en qué fase del ciclo de marcha se encuentra la persona. El sistema puede identificar el inicio del apoyo, la descarga de una pierna, la flexión de la rodilla durante el balanceo o la preparación del siguiente contacto. Los algoritmos de asistencia a la demanda intentan adaptar el par motor a la capacidad residual del usuario. Si la persona inicia correctamente una fase del paso, el dispositivo puede reducir su ayuda; si aparece una desviación relevante, aumenta el soporte para evitar una pérdida de equilibrio o una compensación peligrosa. Esta lógica es esencial porque una asistencia rígida y constante puede producir motor slacking, es decir, una reducción del esfuerzo voluntario al delegar el movimiento en el robot.
El tobillo merece una atención específica. La dorsiflexión durante el balanceo evita que los dedos tropiecen con el suelo, mientras que la flexión plantar en la fase terminal del apoyo contribuye al despegue, a la continuidad del paso y a la eficiencia mecánica. Un dispositivo con tobillos pasivos puede obligar al usuario a compensar mediante elevación de la cadera, circunducción, flexión excesiva de rodilla o inclinaciones del tronco. Si esas estrategias se repiten, existe el riesgo de entrenar un patrón poco transferible a la marcha sin robot. Para profundizar en la biomecánica aplicada a la recuperación de la movilidad, las investigaciones de unidades de referencia analizan continuamente la interacción paciente-máquina.
- Actuadores: generan el par necesario en cadera, rodilla y, cuando el diseño lo permite, tobillo.
- Sensores IMU: describen la orientación, aceleración y velocidad de los segmentos corporales.
- Células de carga: ayudan a medir el apoyo plantar y la transferencia de peso entre las piernas.
- Control adaptativo: ajusta la asistencia para conservar el esfuerzo residual y reducir compensaciones.
Criterios clínicos de elegibilidad y evaluación previa
La indicación no debe basarse únicamente en el deseo de volver a caminar. La clasificación neurológica ASIA, actualmente integrada en el estándar internacional ISNCSCI, distingue entre lesiones completas e incompletas y permite describir la preservación sensitiva y motora. Las personas con lesión incompleta suelen tener mayor potencial para participar activamente en el entrenamiento, aunque la clasificación por sí sola no determina la seguridad ni el pronóstico. Deben evaluarse la fuerza de cada grupo muscular, el control del tronco, el equilibrio, la sensibilidad, la espasticidad, la amplitud articular, la tolerancia cardiovascular y la capacidad cognitiva para seguir instrucciones.
La experiencia clínica publicada con el exoesqueleto H2 ilustra la necesidad de interpretar los resultados con prudencia. En un estudio preliminar de pacientes con lesión medular incompleta se realizaron 15 sesiones y se observaron mejoras en varias medidas funcionales, entre ellas WISCI-II, TUG, 10MWT y 6MWT, sin efectos adversos comunicados en los casos analizados. Sin embargo, solo pudieron analizarse cuatro participantes, por lo que estos datos respaldan la viabilidad del protocolo, no una garantía universal de recuperación. El artículo completo está disponible en Rehabilitación.
| Parámetro clínico | Qué debe comprobarse | Riesgo si es insuficiente |
|---|---|---|
| Integridad ósea | Densidad mineral y antecedentes de fractura | Fractura por carga repetida o transferencia de peso |
| Espasticidad | Tono muscular y respuesta al movimiento, con especial atención a grados Ashworth superiores a 3 | Bloqueo articular, patrón rígido y dificultad para sincronizar el paso |
| Movilidad articular | Extensión de cadera y rodilla, dorsiflexión del tobillo y ausencia de contracturas relevantes | Desalineación, presión localizada y compensaciones |
| Estado cardiovascular | Presión arterial, frecuencia cardíaca, tolerancia ortostática y resistencia | Mareo, intolerancia al esfuerzo o interrupción precoz |
| Piel y sensibilidad | Inspección de zonas de contacto y capacidad para comunicar dolor o presión | Lesiones cutáneas no detectadas por falta de sensibilidad |
Protocolo paso a paso durante una sesión clínica estándar
Una sesión segura comienza antes del primer paso. El equipo clínico debe revisar el estado de la piel, la ropa, el calzado, las articulaciones y los signos vitales. Después se ajusta la longitud de los segmentos del exoesqueleto a la anatomía del paciente. El alineamiento entre los ejes mecánicos y las articulaciones reales es crítico: una discrepancia puede aumentar las fuerzas de cizalla, provocar dolor o alterar la trayectoria de la marcha. La calibración estática comprueba también las presiones del arnés, las correas pélvicas, los apoyos torácicos y las interfaces plantares.
La progresión no debería saltar directamente a una marcha rápida. Primero se verifica que la persona tolera la posición erguida y puede mantener una distribución de carga aceptable. Después se practican cambios de apoyo y pasos individuales, con una velocidad y una longitud de zancada ajustadas a la capacidad residual. La asistencia debe reducirse cuando el paciente controla la fase correspondiente y aumentarse solo cuando la desviación compromete la seguridad o impide completar el ciclo.
- Preparación: se realiza una evaluación breve, se inspecciona la piel y se colocan el arnés, los soportes y las interfaces del dispositivo.
- Ajuste antropométrico: se alinean los ejes de cadera, rodilla y tobillo, y se calibra la presión de contacto en reposo.
- Bipedestación: el sistema eleva al paciente de forma progresiva mientras se controla la tolerancia ortostática y la simetría de carga.
- Transferencia de peso: se entrenan el desplazamiento del centro de masas y la descarga alterna de cada miembro inferior.
- Primeros pasos: el terapeuta guía la secuencia y el algoritmo ajusta la asistencia según la respuesta motora.
- Revisión final: se registran fatiga, dolor, presión cutánea, frecuencia cardíaca, calidad de paso y objetivos para la siguiente sesión.
La monitorización debe combinar datos del robot con observación clínica. La frecuencia cardíaca y su variabilidad pueden aportar información sobre la carga fisiológica, aunque no sustituyen la valoración del terapeuta. La electromiografía superficial ayuda a estudiar la activación muscular, mientras que las plataformas de presión y el análisis tridimensional permiten comprobar si la repetición produce una marcha más simétrica o simplemente una compensación automatizada. El paciente también aporta información indispensable sobre esfuerzo percibido, dolor, mareo, presión y confianza.
Desafíos de ingeniería que limitan el uso ambulatorio independiente
Caminar sobre una cinta o en una superficie lisa dentro de una sala no equivale a desplazarse por una ciudad. El equilibrio dinámico debe responder a perturbaciones inesperadas, cambios de pendiente, bordillos, suelos irregulares, puertas, rampas y obstáculos de pequeño tamaño. Un exoesqueleto que controla bien una secuencia preprogramada puede tener dificultades para detectar si el pie ha quedado parcialmente apoyado o si el terreno no ofrece la resistencia prevista. La reacción debe producirse con baja latencia, pero también de manera predecible, porque una corrección demasiado brusca puede aumentar el riesgo de caída.
La ingeniería energética plantea otro compromiso. Baterías de mayor capacidad aumentan la autonomía, pero también la masa que el usuario debe transportar. Una estructura resistente, motores potentes, sensores redundantes y sistemas de seguridad incrementan el peso total. Si la masa se distribuye lejos del centro corporal, aumenta el coste metabólico y puede aparecer fatiga antes de completar una sesión útil. El diseño debe equilibrar autonomía, potencia, facilidad de carga, disipación térmica y posibilidad de realizar una evacuación rápida si surge una incidencia.
- Entorno: la capacidad para superar escaleras, pendientes, superficies blandas y obstáculos sigue siendo limitada en muchos sistemas.
- Seguridad: se requieren mecanismos de parada, supervisión, soportes externos y procedimientos claros ante pérdida de equilibrio o fallo energético.
- Mantenimiento: motores, reductores, baterías, sensores y correas necesitan inspecciones periódicas y sustitución de componentes.
- Regulación: la homologación sanitaria, la trazabilidad del software y la gestión de riesgos son imprescindibles antes de ampliar el uso.
- Transferencia: el patrón entrenado debe seguir siendo útil cuando el paciente deja de utilizar el robot y vuelve a la silla, las barras o las ayudas convencionales.
La evaluación biomecánica independiente es especialmente valiosa. Unidades especializadas, como la del Hospital Nacional de Parapléjicos, combinan análisis de marcha, posturografía, ingeniería clínica y evaluación de ayudas técnicas para estudiar la utilidad práctica del dispositivo. Esta mirada evita confundir una mejora en un indicador aislado con una ganancia real de autonomía. También obliga a medir la facilidad de colocación, la comodidad, el tiempo de preparación, la carga del cuidador y la capacidad del sistema para integrarse en el circuito asistencial.
Hacia una neurorehabilitación guiada por datos de alta precisión
El valor más sólido del exoesqueleto está en su capacidad para dosificar miles de repeticiones, registrar cada ciclo y ajustar la asistencia con una precisión difícil de conseguir manualmente. Puede favorecer la bipedestación, el acondicionamiento cardiovascular, la tolerancia al esfuerzo y la práctica de una secuencia de marcha más organizada. No debe entenderse como un sustituto de la silla de ruedas, que en muchos pacientes seguirá siendo la opción más eficiente y segura para la movilidad comunitaria, ni como reemplazo del fisioterapeuta, el terapeuta ocupacional o el equipo médico.
El desarrollo futuro probablemente combinará exoesqueletos con interfaces cerebro-máquina, electroestimulación funcional y, en contextos de investigación, estimulación epidural. Estas tecnologías podrían mejorar la detección de la intención de movimiento y reforzar la conexión entre orden motora, contracción muscular y retroalimentación sensorial. Mientras la evidencia continúa madurando, las metas deben centrarse en resultados verificables: transferencias más seguras, mayor tolerancia al esfuerzo, menor riesgo metabólico asociado a la inactividad, mejor participación en actividades diarias y una autonomía funcional realista. La capacidad operativa real no se mide por cuántos pasos produce el robot, sino por cuánto mejora la vida del paciente cuando el dispositivo deja de estar conectado.